Cómo construir un piloto (sin despegar del suelo) | Kinnetek
Cómo construir un piloto (sin despegar del suelo) | Kinnetek
Plataforma de movimiento eléctrica de 6 grados de libertad para entrenamiento de pilotos: Ingeniería de latencia ultrabaja
Resumen ejecutivo: Entrenar a un piloto requiere más que inmersión visual; requiere la ingeniería precisa de la "suspensión de la incredulidad". Este artículo explora los desafíos fisiológicos y mecánicos de formar a un piloto en tierra, desde engañar al sistema vestibular hasta mover cabinas de 5000 kg con una precisión de latencia ultrabaja, y por qué la tecnología de servomotores eléctricos se ha convertido en el estándar para la certificación aeronáutica moderna.
El engaño vestibular: hackeando el oído interno
Para construir un piloto sin despegar del suelo, no se lucha contra la aerodinámica, sino contra la biología. El cerebro humano es un detector de mentiras eficaz, diseñado específicamente para contrastar datos visuales con sensaciones físicas.
El desafío reside en el sistema vestibular. Dentro del oído del piloto, los órganos otolíticos detectan la aceleración lineal (gravedad, empuje de despegue), mientras que los canales semicirculares detectan la rotación (balanceo, cabeceo, guiñada). Para que un simulador sea efectivo, no necesita moverse mucho; necesita moverse correctamente.
Este es el arte de la estimulación por movimiento. Cuando un piloto acelera, la plataforma debe dar un tirón hacia adelante (aceleración brusca) instantáneamente para estimular los otolitos, y luego regresar lentamente a su posición central, por debajo del umbral de percepción humana. Si esta señal inicial es precisa, el cerebro del piloto interpreta los datos como una aceleración sostenida, incluso si la plataforma solo se ha movido 200 mm.
El requisito de latencia ultrabaja: la velocidad de las náuseas
El principal enemigo de la ingeniería en la simulación de vuelo es la latencia.
Existe un efecto biológico de "valle inquietante" en el movimiento. Si el horizonte visual se inclina, pero la sensación física de balanceo llega 200 ms después, el cerebro detecta una discrepancia. Esto no solo rompe la inmersión, sino que también provoca mareo por simulador y, lo que es más peligroso, un entrenamiento negativo.
El entrenamiento negativo se produce cuando un piloto aprende inconscientemente a retrasar sus acciones para igualar el retardo del simulador. En una emergencia real, esta vacilación de una fracción de segundo puede ser fatal. Para evitarlo, el retardo de transporte (el tiempo transcurrido entre la entrada del software y el movimiento físico) debe ser de latencia ultrabaja. Este es el requisito fundamental para las normas regulatorias como la certificación EASA y FAA Nivel B.
Traslado de metales pesados: El problema de la inercia
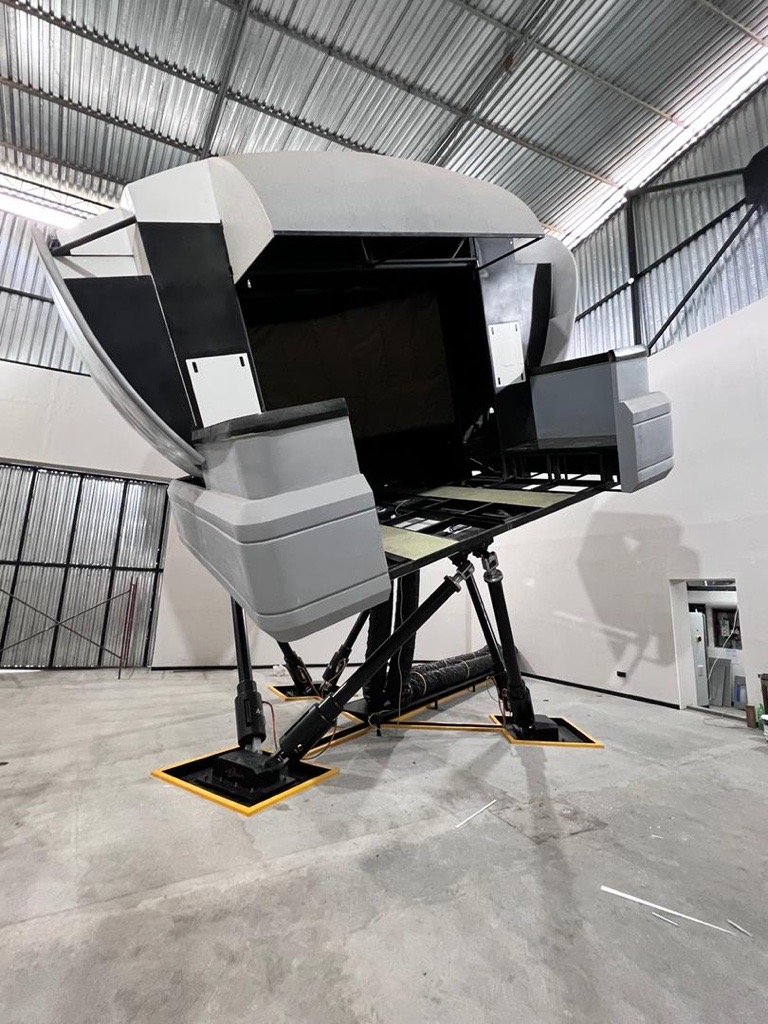
Engañar al oído ya es bastante difícil; hacerlo mientras se mueve una réplica de cabina de 5000 kg supone un enorme desafío mecánico. Una configuración realista de "nave nodriza", que incluye la cúpula visual, el fuselaje y la aviónica, posee una inercia inmensa. Para iniciar un balanceo o cabeceo repentino (simulando turbulencias), los actuadores deben generar un par motor instantáneo masivo.
Los sistemas tradicionales utilizaban sistemas hidráulicos. Si bien son potentes, los fluidos hidráulicos son compresibles y dependen de válvulas que introducen un retardo físico. Esto dificulta los cambios de dirección bruscos necesarios para una simulación de turbulencia de alta fidelidad.
La solución eléctrica: el ecosistema de servomotores de CA de Siemens
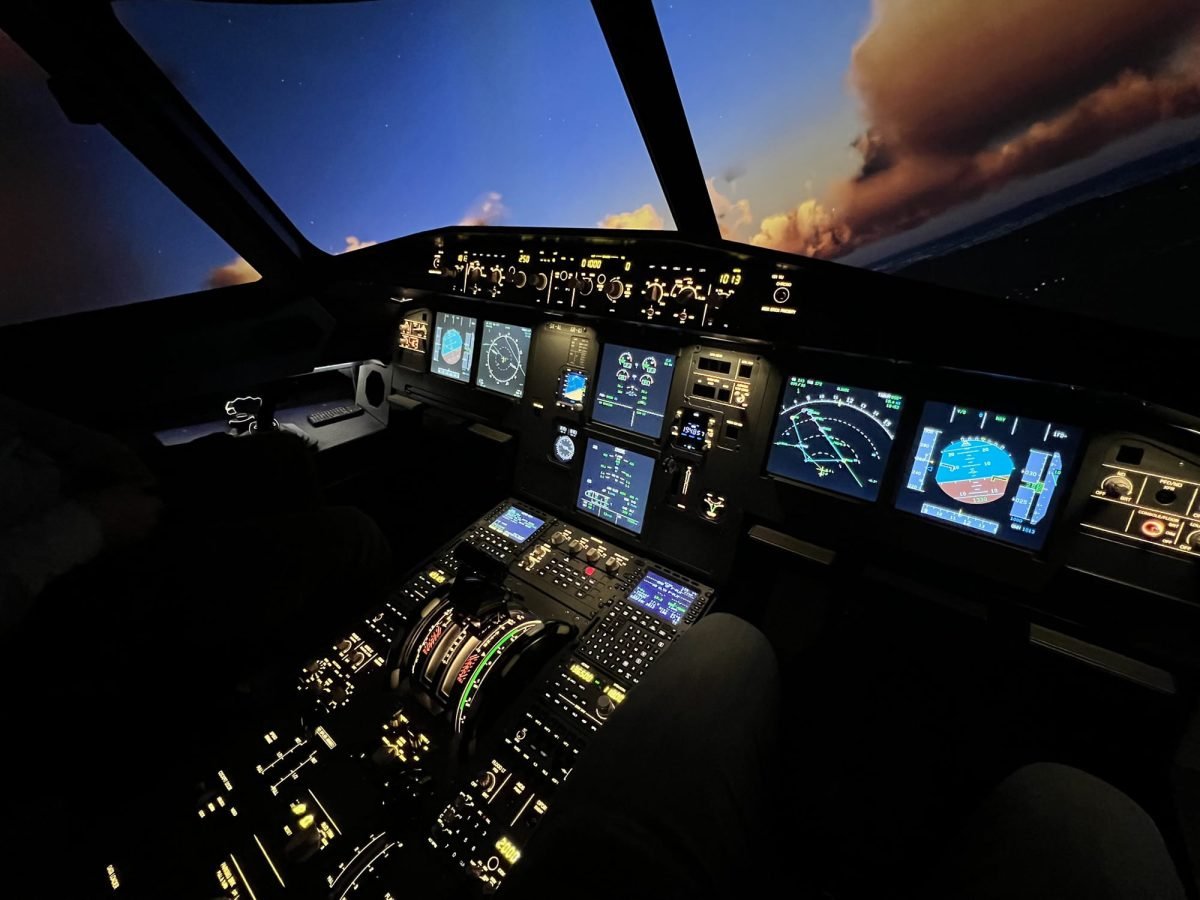
La industria se ha decantado por las plataformas de movimiento eléctricas de 6 grados de libertad (6DOF) porque tratan el movimiento como datos, no como dinámica de fluidos. Sistemas como la serie KNT6 utilizan servomotores de CA de Siemens para cerrar el bucle de control digitalmente. Esto ofrece claras ventajas de ingeniería para el entrenamiento de pilotos.
- Par instantáneo: Los servomotores eléctricos proporcionan una respuesta inmediata, crucial para las "señales de inicio" mencionadas anteriormente.
- Actualización de alta frecuencia: con frecuencias de actualización de entre 100 y 250 Hz, los sistemas eléctricos pueden hacer vibrar la cabina para simular el ruido de la pista o las vibraciones del motor, una retroalimentación táctil que los sistemas hidráulicos amortiguan.
- Control determinista: No hay fluido que calentar ni que tenga fugas. El movimiento es matemáticamente preciso, siempre.
- Capacidad de carga útil de 7500 kg o más
- Límite de latencia ultrabaja
- Frecuencia de actualización: 100–250 Hz
- Sistema de accionamiento Siemens AC Servo
- Aplicación preparada para el nivel B de EASA/FAA
¿Construir un centro de formación certificado?
Asegúrese de que sus señales de movimiento coincidan con las leyes físicas del vuelo.
Solicitar especificaciones técnicasPredicamos con el ejemplo
DÉCADAS DE EXPERIENCIA
NUESTRO EQUIPO CUENTA CON DÉCADAS DE EXPERIENCIA REAL EN EL SECTOR DE LA AVIACIÓN.
